Building a Desktop Control Interface for a Three-Finger Robotic Gripper
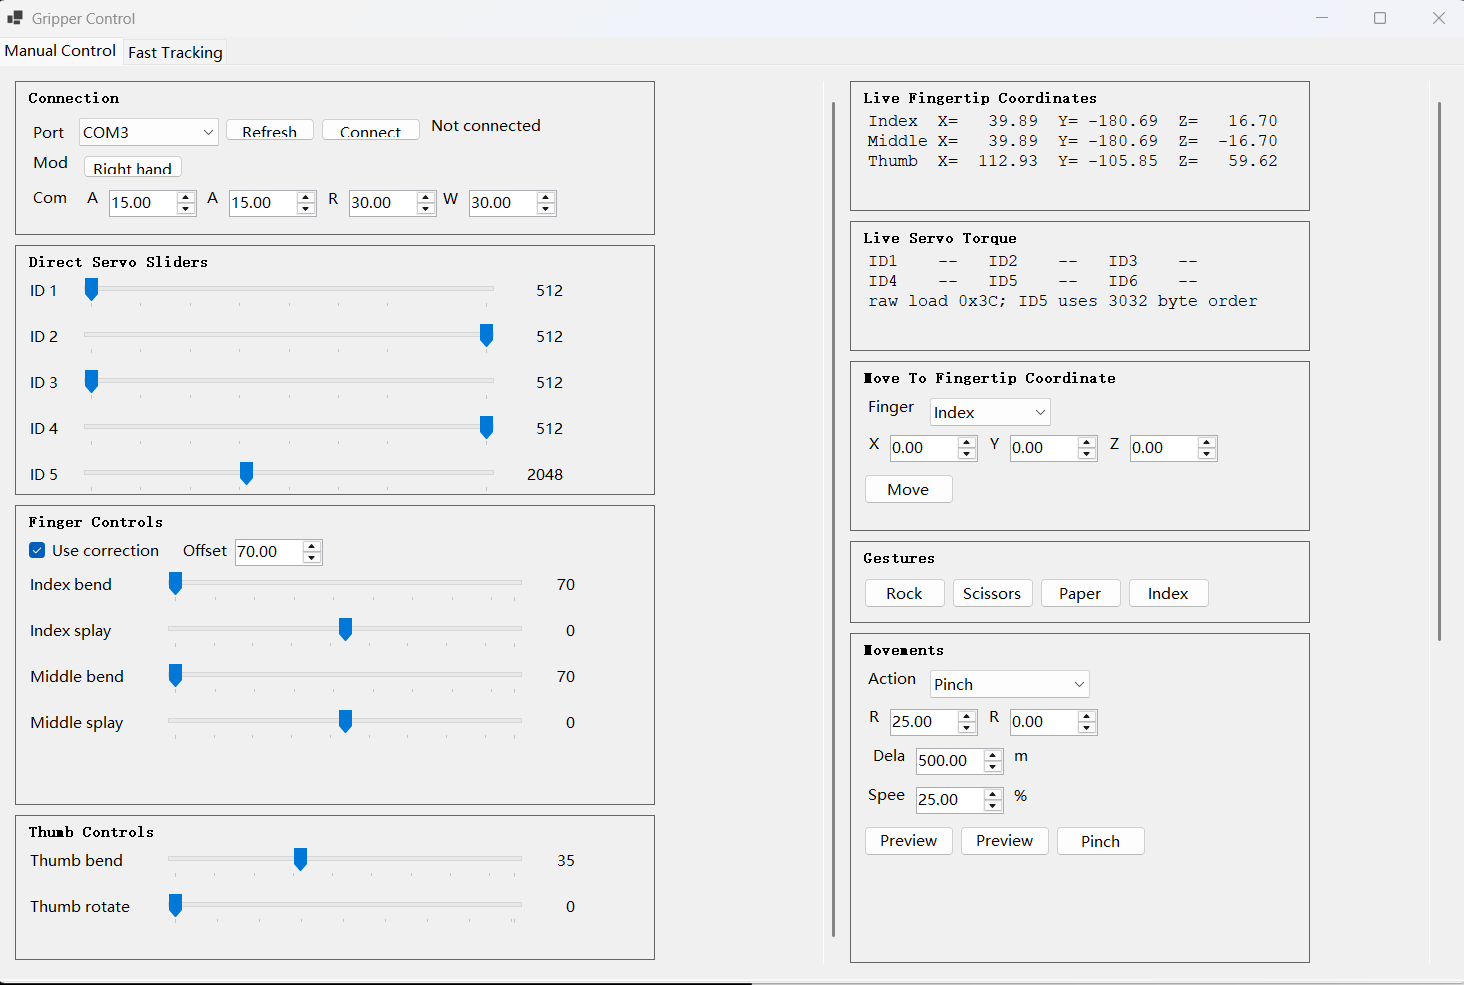
Connecting six-servo actuation, fingertip modeling, and high-level grasping motions in a Windows application. Tech stack: C#, Windows Forms, C++, serial communication, robotic kinematics During my sum
Responses
Markdown supported · ⌘↵ to post
No responses yet.